


Mehaanilistes ülekandesüsteemides on reduktor hädavajalik osa: see muudab mootori suure pöörlemiskiiruse väikeseks kiiruseks ja suureks pöördemomendiks, et rahuldada eri masinate nõudeid. Levinumad tüübid on tigukruvireduktor, planetaarreduktor ja harmooniline reduktor. Igal neist on omad konstruktsioonilised iseärasused, jõudluseelised ja kasutusalad ning need sobivad kokku eri tüüpi mootoritega. Nende erinevuste ja õigete mootorikombinatsioonide tundmine on oluline masinasüsteemide projekteerimise optimeerimiseks ja seadmete tööefektiivsuse suurendamiseks.
I. Kolme reduktoritüübi erinevused
(1) Konstruktsioon ja ülekandepõhimõte
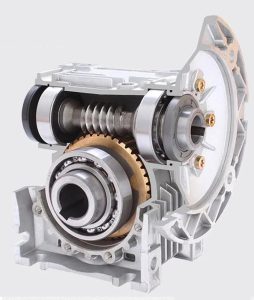
Tigukruvireduktor: koosneb peamiselt tigukruvist ja tigurattast. Tigukruvi on tavaliselt kruvijooneline, tigurattal on kaldhambad. Kui tigukruvi pöörleb, haakub ta kaldhammaste kaudu tigurattaga, paneb selle pöörlema ja vähendab nii pöörlemiskiirust. Seda ülekannet iseloomustavad mitme hamba haakumine ja pikk kontaktjoon, mistõttu see talub suuri koormusi.
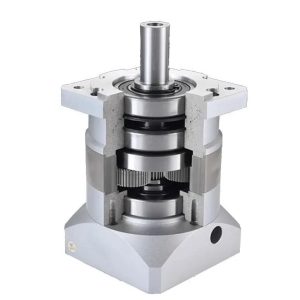
Planetaarreduktor: koosneb päikeserattast, mitmest satelliitrattast, hammasvõrust ja kandurist. Päikeseratas asub keskel ja haakub satelliitratastega, mis omakorda haakuvad hammasvõruga. Kandur hoiab satelliitrattaid ja ajab väljundvõlli. See mitme satelliidiga konstruktsioon jaotab võimsuse ühtlaselt ja tagab tõhusa ülekande.
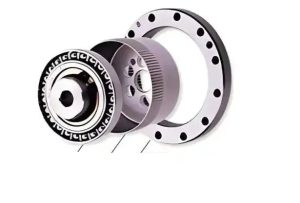
Harmooniline reduktor: koosneb peamiselt lainegeneraatorist, painduvast hammasvõrust (flexspline) ja jäigast hammasvõrust (circular spline). Lainegeneraator deformeerib painduvat hammasvõru elastselt ning deformatsiooni ajal haakuvad selle hambad jäiga hammasvõru hammastega, tekitades ülekande. Põhimõte tugineb painduva hammasvõru elastsele deformatsioonile, mis annab kompaktse konstruktsiooni ja väga suure ülekandearvu.
(2) Jõudlusnäitajad
- Tigukruvireduktor: sellel on isepidurdus — seistes ei suuda tiguratas tigukruvi pöörata — mis on eriti kasulik, kui tuleb vältida koormuse tagasiliikumist. Kasutegur on aga suhteliselt madal, tavaliselt 70–90 %, ja väheneb ülekandearvu suurenemisel veelgi. Täpsus on keskmine, sobides rakendusteks, kus suurt täpsust ei nõuta.
- Planetaarreduktor: pakub kõrget kasutegurit, tavaliselt üle 90 %, mõnel täppisvariandil veelgi rohkem. Tagab suure täpsuse ja jäikuse ning täpsed ülekandearvud täppisseadmetele. Samuti on sellel suur kandevõime, kompaktne konstruktsioon, väike maht, väike kaal ning lihtne paigaldus ja hooldus.
- Harmooniline reduktor: võimaldab suuri ülekandearve — ühes astmes 30 kuni 320 — väga suure täpsuse ja minimaalse lõtkuga, vastates suure täpsuse ja dünaamika nõuetele. Kandevõime on siiski suhteliselt väike, painduv hammasvõru on vastuvõtlik väsimusele, tööiga lühem ning see nõuab suurt paigaldustäpsust ja soodsaid keskkonnatingimusi.
(3) Kasutusalad
- Tigukruvireduktor: laialdaselt kasutusel seal, kus on vaja isepidurdust või kasutegur ei ole määrav, näiteks tõste- ja tõsteseadmetes, konveieritel ja pakkimismasinates. Need tagavad stabiilse ülekande ja takistavad koormuse tagasiliikumist seiskamisel.
- Planetaarreduktor: sobib seadmetele, mis nõuavad suurt täpsust ja tõhusust, näiteks CNC-pingid, robotid ja automatiseeritud tootmisliinid. CNC-pinkidel tagab see täpse tööriista ettenihke ning seeläbi töötlemistäpsuse ja pinnakvaliteedi. Robootikas annab see liigestele suure täpsusega jõuülekande, võimaldades sujuvat ja täpset liikumist.
- Harmooniline reduktor: kasutatakse peamiselt valdkondades, kus nõutakse äärmist täpsust ja dünaamikat, nagu lennundus ja kosmosetööstus, täppisinstrumendid ja pooljuhtide tootmine. Lennunduses rahuldab see erinevate täppismehhanismide ülekandevajadusi; pooljuhtseadmetes tagab see plaatide täpse ülekande ja positsioneerimise, kindlustades kiipide tootmiskvaliteedi.
II. Mootori valiku soovitused kolmele reduktoritüübile
(1) Tigukruvireduktor + mootor
- Standardne asünkroonmootor: kui ülekandetäpsus ei ole määrav, kuid vaja on isepidurdust või suurt pöördemomenti, on tigukruvireduktori ja standardse asünkroonmootori kombinatsioon säästlik lahendus. Lihtsates konveiersüsteemides annab mootor võimsuse, reduktor muudab suure pöörlemiskiiruse aeglaseks suure momendiga liikumiseks ning isepidurdus takistab materjali tagasiliikumist seiskamisel.
- Sagedusmuunduriga mootor: kui on vaja sujuvat kiiruse reguleerimist, saab tigukruvireduktori ühendada sagedusmuunduriga juhitava mootoriga. Mootori kiirust sagedusega reguleerides ja seejärel reduktoris vähendades saab seadme kiirust protsessi nõuete järgi täpselt juhtida.
(2) Planetaarreduktor + mootor
- Servomootor: CNC-pinkidel, robotitel ja muudel seadmetel, mis nõuavad suurt liikumistäpsust ja dünaamikat, ühendatakse planetaarreduktorid tavaliselt servomootoritega. Servomootor töötab täpselt ja reageerib kiiresti, võimaldades täpset kiiruse ja asendi juhtimist; planetaarreduktor suurendab momenti ja vähendab kiirust, tõstes süsteemi täpsust ja jäikust ning tagades väga täpse liikumisjuhtimise.
- Samm-mootor: automaatikaseadmetel, kus täpsusnõue on mõõdukas ja hind oluline — väikesed tootmisliinid või 3D-printerid — sobib planetaarreduktori ja samm-mootori kombinatsioon. Samm-mootor annab täpse sammhaaval liikumise ja reduktor optimeerib väljundjõudlust, saavutades suhteliselt täpse liikumise väiksema kuluga.
(3) Harmooniline reduktor + mootor
- Suure täpsusega servomootor: lennunduses, kosmosetööstuses, täppisinstrumentides ja muudes nõudlikes valdkondades ühendatakse harmoonilised reduktorid tavaliselt suure täpsusega servomootoritega. Need mootorid juhivad kiirust ja asendit ülimalt täpselt ning harmooniline reduktor edastab liikumise suure ülekandearvu ja äärmise täpsusega mikromeetri või isegi nanomeetri täpsusega, nagu nõuavad tipptasemel töötlemine ja metroloogia.
- Pöördemomendimootor: mõnes otsese ajamiga ja suure täpsusega rakenduses, näiteks teatud positsioneerimissüsteemides, ühendatakse harmoonilised reduktorid pöördemomendimootoritega. Need annavad väikese kiiruse juures suure momendi ning harmooniline reduktor optimeerib väljundit veelgi, saavutades täpse positsioneerimise ja liikumisjuhtimise kompaktse ja tõhusa konstruktsiooniga.
Tigukruvi-, planetaar- ja harmoonilised reduktorid erinevad oluliselt konstruktsiooni, jõudluse ja kasutuse poolest. Valige praktikas tüüp vastavalt täpsuse, kasuteguri ja kandevõime nõuetele ning ühendage see sobiva mootoriga parima tulemuse saavutamiseks. Tehnika arenedes arenevad reduktorid ja mootorid pidevalt ning üha nutikamad suure jõudlusega tooted jõuavad kõikidesse valdkondadesse, tuues mehaanilisele ülekandele uusi võimalusi.